原文標題:Praxis-1 Is Now Available
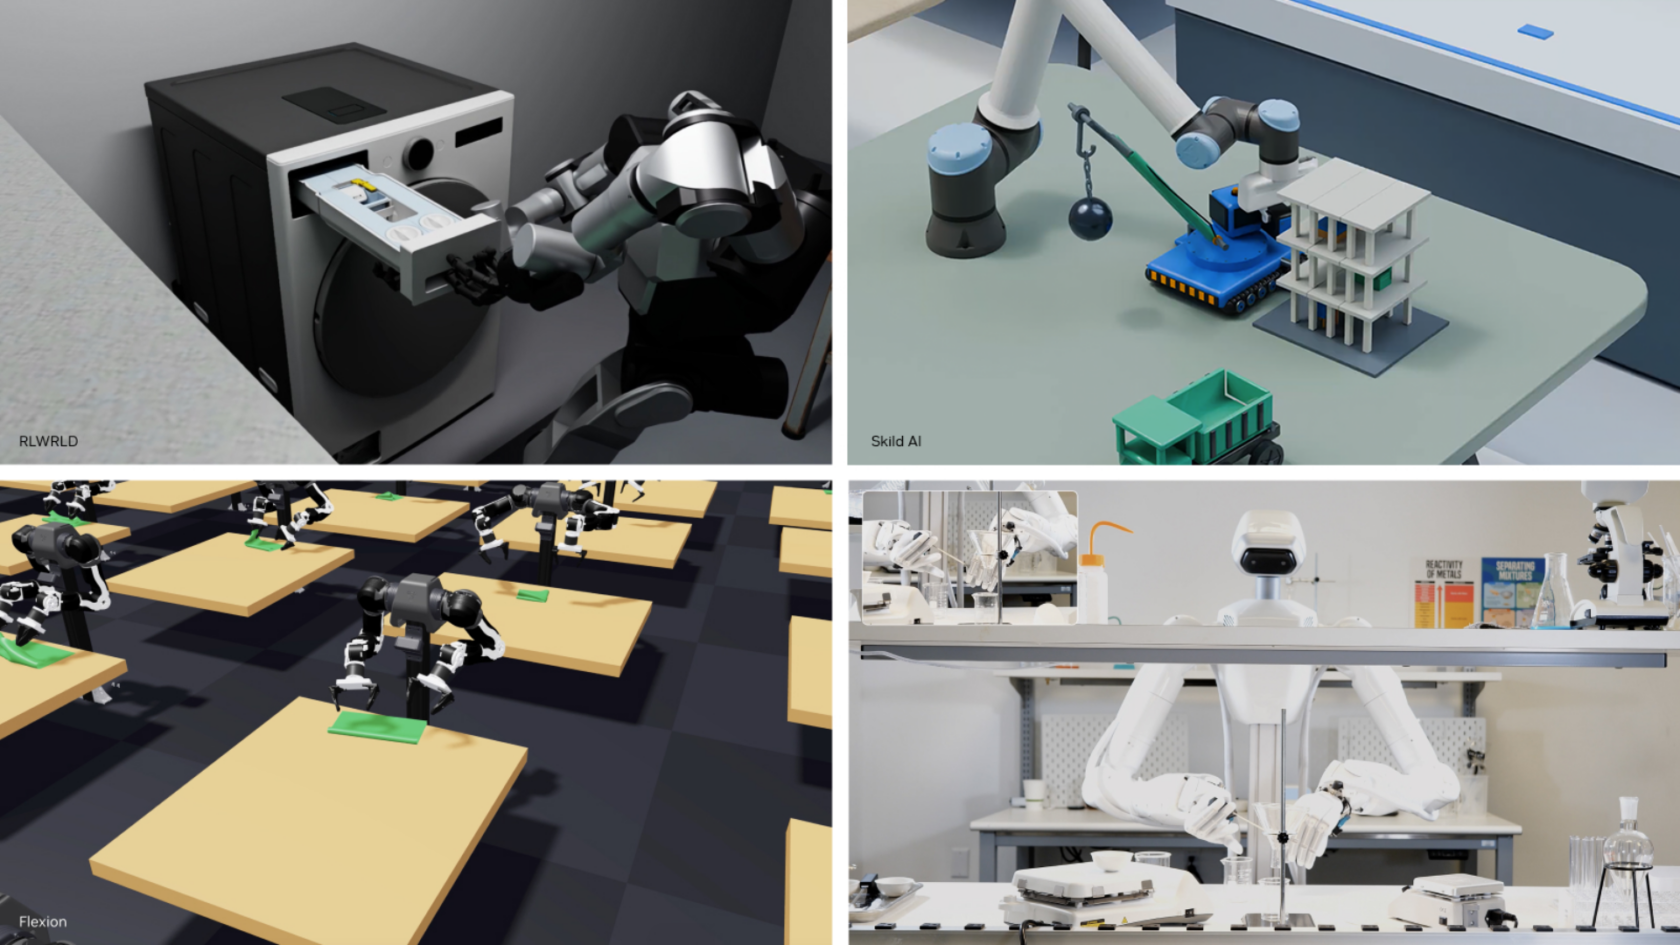
Runway於11月11日宣布,世界動作模型Praxis-1已向所有開發者開放權重,採Apache 2.0授權,涵蓋商業使用。模型9月首次發表後,已由合作夥伴在雙足人形機器人、六軸工業手臂與雙臂倉儲機器人等設備使用;這次重點是把同一模型、推論與微調程式開放給更廣泛團隊。
Praxis-1為270億參數的混合專家擴散Transformer,同時預測影片與動作。Runway報告,在RoboLab-120的1,200回合評估中,成功率46.2%,高於公告列出的其他開放權重比較模型。模型可從大型影片預訓練學習物體與任務變化,再透過完整微調或LoRA適應相機、機體與任務。這些測試結果依特定基準,不代表真實工廠或家庭中的全部操作成功率。
發布管道包括GitHub、Hugging Face、原生LeRobot支援與vLLM-Omni,也有Reactor託管推論。硬體範圍從H100、B200資料中心GPU到RTX 5090、RTX PRO 6000及機器人上的Jetson Thor。官方另列未見過的RT-1機器人微調後,在SimplerEnv達80%成功率,對照原RT-1策略52.4%。部署者仍需依設備資源、任務資料與安全要求驗證,公告沒有列所有配置的即時速度、記憶體用量或實體操作限制。
發生了什麼事
Runway公開Praxis-1權重與推論、微調程式,採Apache 2.0允許商用,並支援機器人開發工具及多類NVIDIA硬體,從合作夥伴擴大到所有開發者。
為什麼重要
開放權重讓硬體團隊能自行檢查、部署及調整模型,降低只依賴託管服務的限制;世界動作模型的基準表現,仍需轉為各機體實際任務驗證。
影響哪些人
機器人研究者、工業手臂與人形設備開發者,以及維護模擬與後訓練流程的團隊,是主要對象;商用授權不代表設備已取得現場操作安全認證。
已確認與未確認
已確認權重、程式與授權供應,以及官方指定基準的成功率;不同硬體上的速度、記憶體需求與真實場域表現未完整列出,仍需自行測試及安全評估。