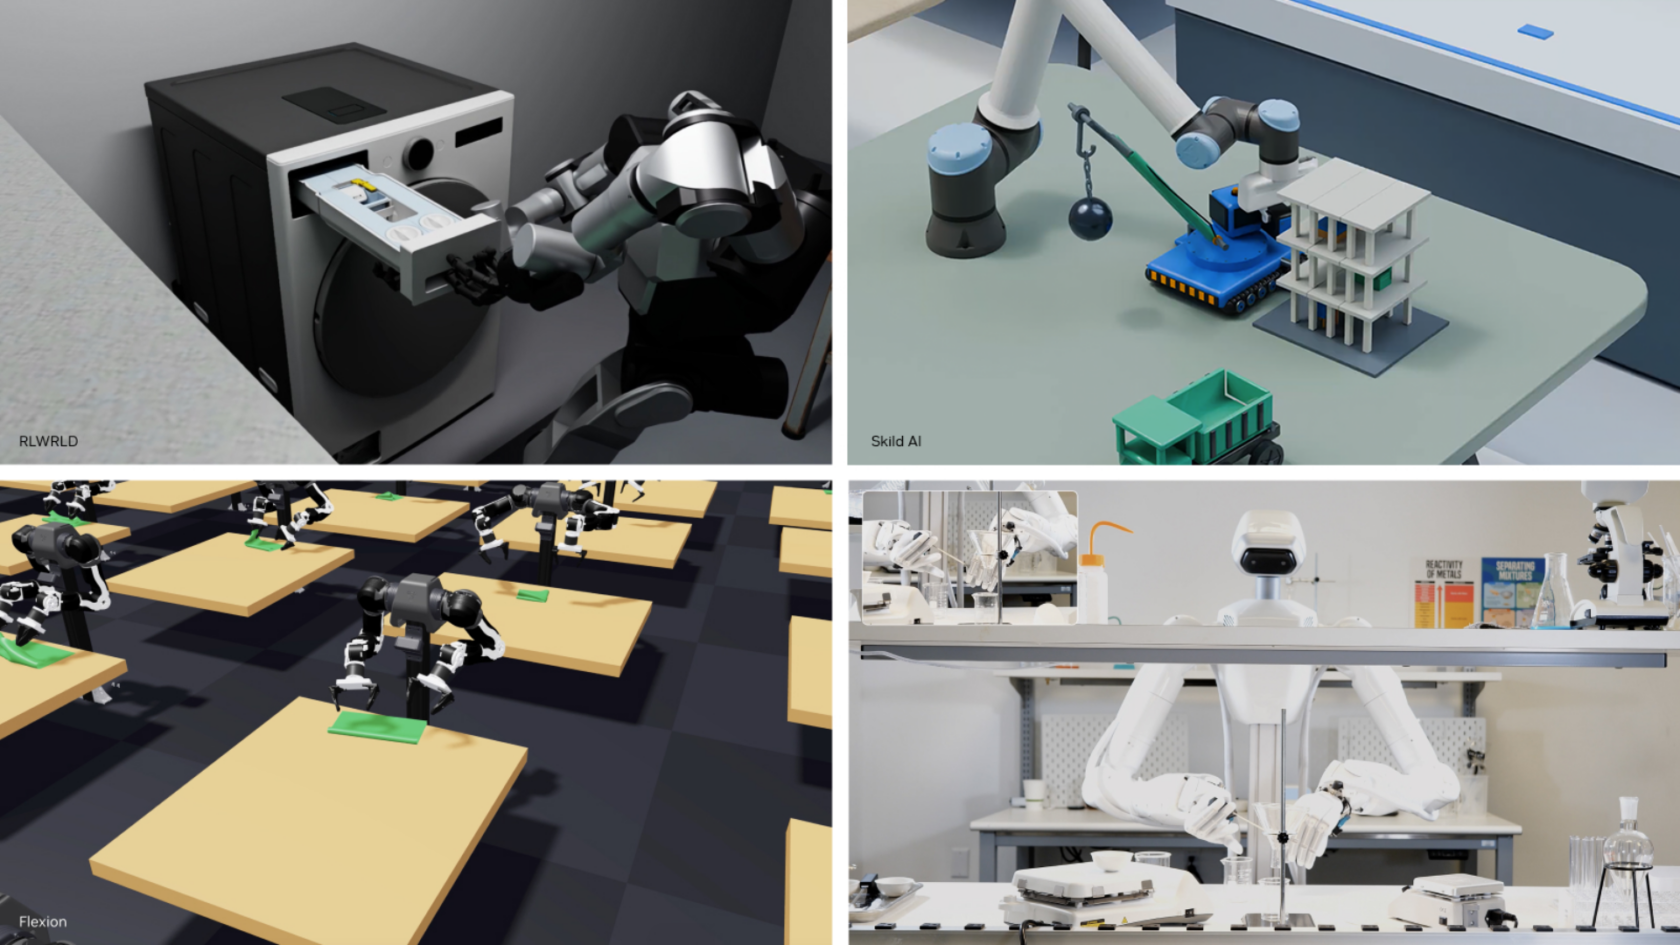
NVIDIA 於 11 月 9 日介紹 CoRL 機器人學習會議的新技術,包括開放世界動作模型 GR00T 2、Isaac Lab 3.0、模擬工具與工業評測基準。研發重點由行走移動延伸至齒輪對位、接線及小型零件組裝,讓機器人在實體部署前先大量練習與檢查失敗情境。
GR00T 2 建立於 NVIDIA Cosmos,訓練資料包含十萬小時的第一人稱人類資料。依官方評估,模型在五十項任務中,有四十項能在沒有任務專屬示範下至少完成一次;每項提供一次示範時,平均成功率為百分之七十一,五次示範則提高至百分之九十五。這些結果屬指定測試條件,並非所有工廠任務都能達到相同表現。
Isaac Lab 3.0 讓研究者切換 PhysX 與 Newton 物理求解器,並以強化學習後訓練改善模型。Newton 整合涵蓋線纜、布料與多關節機械手的模擬。官方也介紹 DexBench、VABAR 及以智慧體串接機器人技能的 Graph-as-Policy;Isaac Lab-Arena 0.4 則以開發者預覽形式在會議推出,供團隊比較策略在不同條件下的可靠度。
發生了什麼事
NVIDIA 推出 GR00T 2 並更新機器人模擬、訓練與評測工具,將世界動作模型、物理引擎及智慧體工作流程串接,支援精細操作與多步驟任務。
為什麼重要
機器人能完成單次展示,與能在不同物件和環境下穩定工作並不相同。模擬與可重複評測有助研究者找出失敗條件,再調整資料與訓練策略。
影響哪些人
機器人研究團隊、工業自動化開發者及製造業整合商是主要對象。已有合作夥伴測試相關技術,但各企業仍需自行驗證設備、安全與現場條件。
已確認與未確認
已公布模型與指定任務測試結果,也列出工具與合作應用。部分評測工具為開發者預覽,官方成功率不能推廣成所有機器人或產線的量產保證。